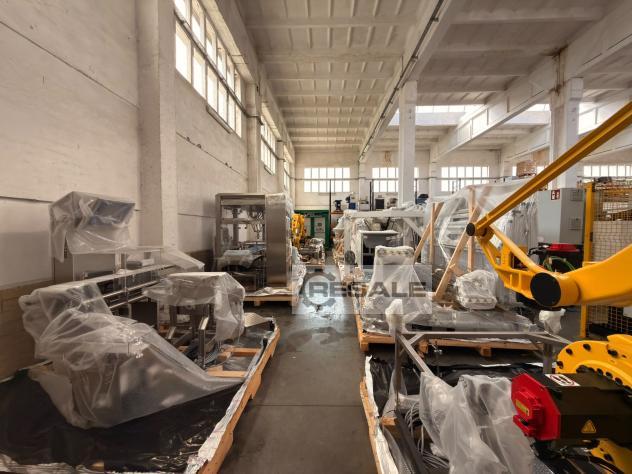
Système de manutention robotisée OASI. S (Open Automation Systems
Integrator Server) pour le chargement et le déchargement automatiques
de sacs et de plateaux perfusionneux.
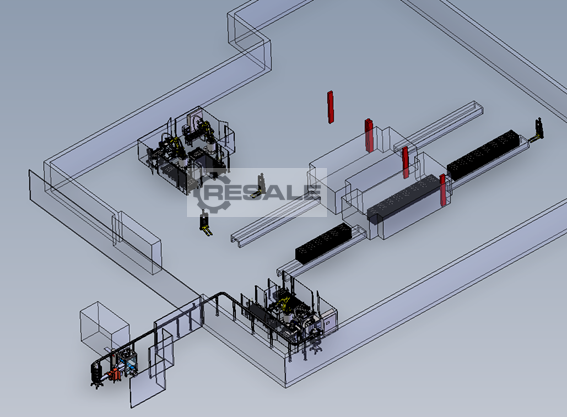
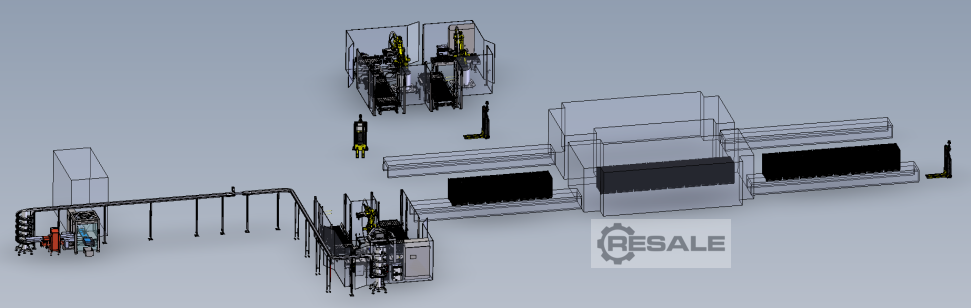
Ce système est conçu pour transporter des sacs perfusion
intraveineux remplis depuis la salle blanche, charger et positionner
les sacs goutte dans des plateaux à l’aide d’un robot pick and
place, empiler les plateaux sur une palette, ainsi que déplacer les
palettes avec plateaux vides vers et depuis les cellules. Le système
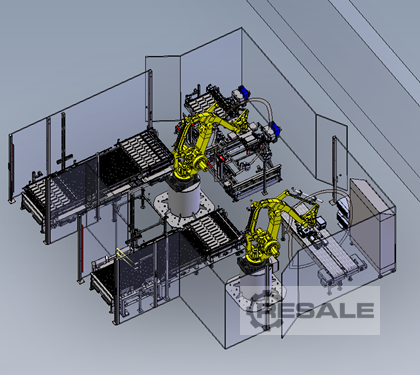
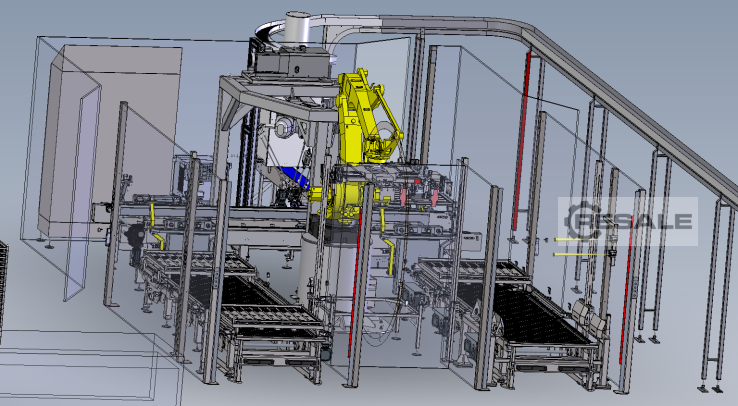
se compose de convoyeurs de connexion, d’une station « propre »
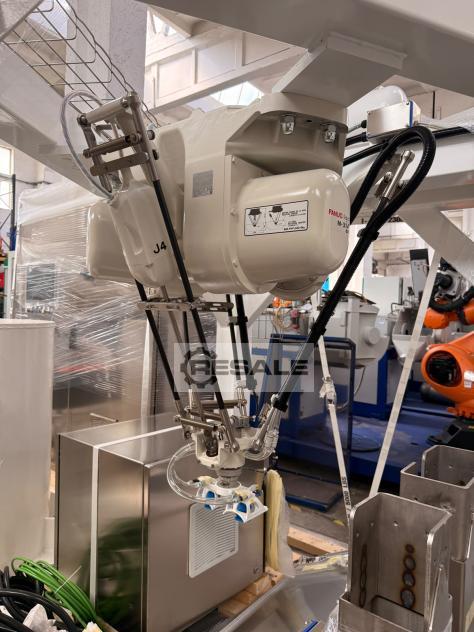
avec un robot delta, d’une station de chargement robotique (robot
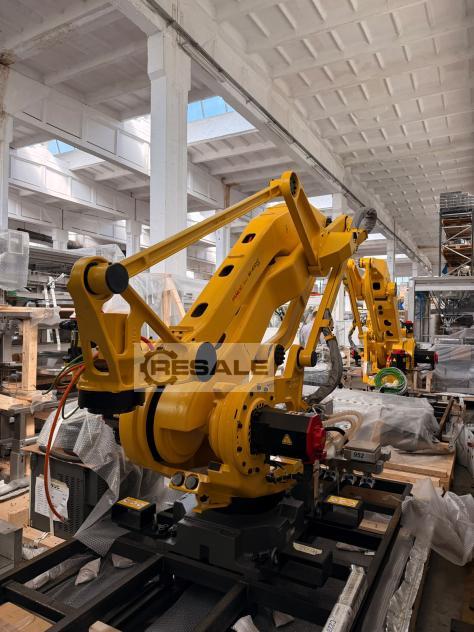
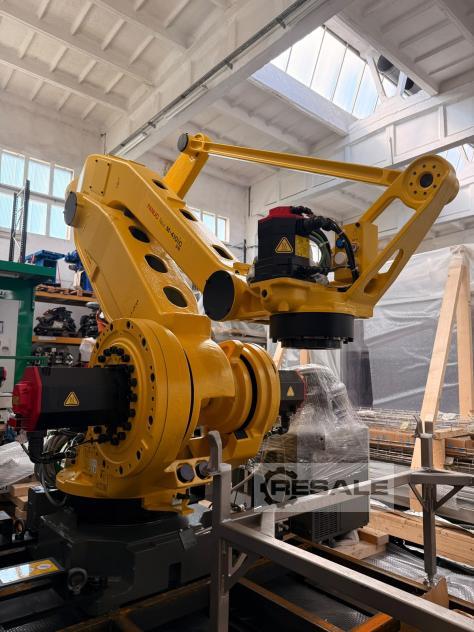
delta et robot 4 axes), d’une station de déchargement (robot 2x 4
axes).
La collection comprend les œuvres suivantes :
-3 x numéros de série des robots FANUC M-410iC/315 : R24500486,
R24500487, R24500488 année de fabrication 2024
-robot delta FANUC M-3iA/6S, numéro de série R244001FB, année de
fabrication 2024
-robot delta FANUC M-2iA/3SL, numéro de série R2430075E, année de
fabrication 2024
Les stations robotiques individuelles sont équipées de pinces
dédiées, de 4 pompes Buuusch MM 1104 B V03 TNXX, de distributeurs de
transport, d’armoires électriques supplémentaires et de nombreux
autres accessoires.

 Pologne